2026-10-30 18:26:01广东中大力德智能传动设备有限公司
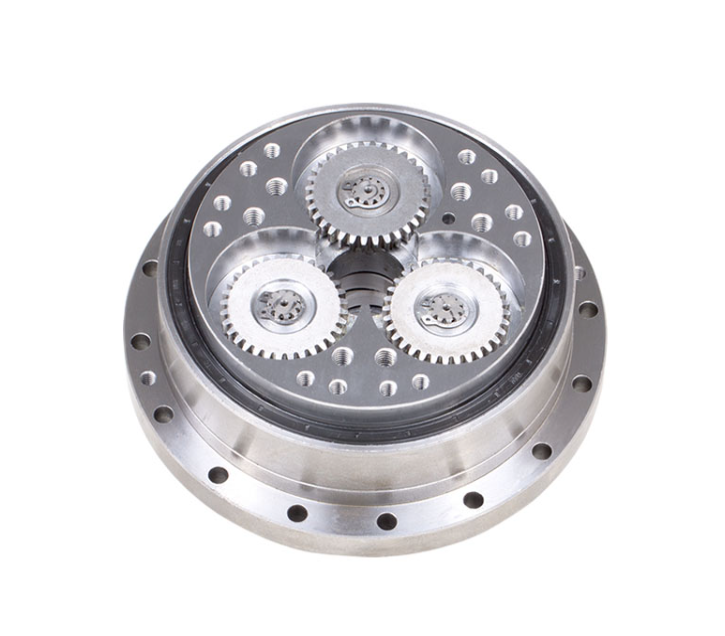
机器人减速器经过拆解维修后,即便更换了所有磨损零件,其性能能否恢复至出厂状态,仍是一个需要验证的问题。装配过程中的预紧力偏差、齿轮啮合间隙调整不当,都可能导致实际性能与预期不符。建立一套系统的测试流程,是确认维修质量的必要环节。
空载运行测试:基础状态的验证
维修后的机器人减速器应先进行空载运行测试。将减速器安装在测试台上,不连接任何负载,以额定转速的30%启动,观察运行是否平稳,有无异常噪音。如果存在周期性的“咔嗒”声,说明齿轮啮合可能存在偏载。如果听到高频尖啸,轴承可能装配过紧或润滑不足。空载运行至少30分钟,检查各结合面有无漏油,确认油温上升是否平缓。
回程间隙测量:精度恢复的核心指标
回程间隙是衡量机器人减速器精度恢复程度的最直接指标。固定输出轴,在输入端施加一个较小的往复扭矩,测量正反转之间的角度差。通常采用激光测距仪或百分表配合角度编码器进行测量。测得的回程间隙值应与维修前的原始数据对比,若已恢复至出厂值±0.5弧分以内,说明维修精度达标。如果修复后回程间隙仍超过出厂值30%以上,说明齿轮或轴承的选配存在问题。
加载测试:验证承载能力和温升
空载运行正常后,进行加载测试。加载测试的目的是验证机器人减速器在额定负载下的传动效率和温升表现。逐步加载至额定扭矩的25%、50%、75%、100%,每个负载点运行10分钟,记录输入输出转速和扭矩,计算传动效率。额定工况下,行星减速器的效率通常不低于90%。同时监测壳体温度变化,温升不应超过65K(环境温度40℃时),否则说明内部摩擦过大或散热条件不达标。
噪音和振动的量化检测
主观听音之外,使用声级计和测振仪对维修后的减速器进行量化检测。满载运行时的噪音值通常不应超过75~80dB(A)。振动速度有效值在额定工况下不应超过2.8mm/s,若振动值明显偏大,可能说明齿轮啮合频率异常或存在装配偏心。建议保存检测数据,作为后续维护的基准值。
实际工况模拟测试
在条件允许的情况下,将维修后的减速器安装在机器人关节上进行实际工况模拟测试。验证不同姿态、不同负载下的位置偏差和轨迹精度。如果条件不具备,至少应在测试台上模拟机器人的典型动作循环,进行50~100次正反转和加减速测试。
测试结果记录与判断标准
所有测试完成后,对照维修前记录的原始性能数据,判断维修是否达到预期目标。如果回程间隙、效率、温升、噪音四项指标均恢复至原始值的90%以上,可以判定维修合格。若个别指标未达标但设备急需投入使用,至少应确保安全相关指标(如温升和噪音)在允许范围内,并在后续运行中加强监测。
在减速电机的安装方式中,卧式安装和立式安装是最常见...
无刷驱动器在工作时,功率模块会产生大量热量,如果散...
在设备维修中,更换无刷驱动器后是否需要重新调试,是...

无刷驱动器常见的两种控制信号类型,0-10V模拟量和PWM...
对于初次接触无刷驱动器调试的工程师来说,PID参数往...

在工业现场,两台相同型号的齿轮减速马达往往有着截然...

在工业现场,齿轮减速马达运行中出现异响,往往是设备...

在工业传动领域,速比是一个频繁出现却又常被误解的概...

采购行星减速器时,安装尺寸和接口匹配是决定能否顺利...

在重型机械、矿山设备和大型自动化产线中,高负载传动...
—— Contact number



 0769-28829612
