2026-10-27 18:07:36广东中大力德智能传动设备有限公司
工业机器人的运动精度和承载能力,很大程度上取决于关节中机器人减速器的性能。在选型时,面对回程间隙、扭转刚度、传动误差等一系列专业术语,许多工程师往往不知从何入手。
回程间隙:影响定位精度的基础指标
回程间隙(背隙)是机器人减速器最为人熟知的精度指标,指输入轴反向转动时输出轴在角度上的滞后量。对于机器人而言,回程间隙直接影响重复定位精度。在装配、焊接等高精度作业中,如果机器人减速器的回程间隙过大,末端执行器在换向时会出现位置偏差。
不同应用场景对背隙的要求差异显著。普通搬运机器人可接受3~5弧分的背隙,精密装配和半导体设备则需要1弧分以内。选购时应根据实际精度需求选择合适的等级,不必盲目追求极小背隙。
传动误差:影响轨迹精度的关键参数
传动误差反映的是机器人减速器在单向旋转时,输出轴实际角度与理论值之间的偏差。与回程间隙不同,传动误差在运动过程中持续存在,直接影响机器人沿规划路径运行的轨迹精度。对于弧焊、涂胶等需要严格路径跟踪的应用,传动误差是比背隙更值得关注的指标。高精度机器人减速器的传动误差通常控制在±1弧分以内。
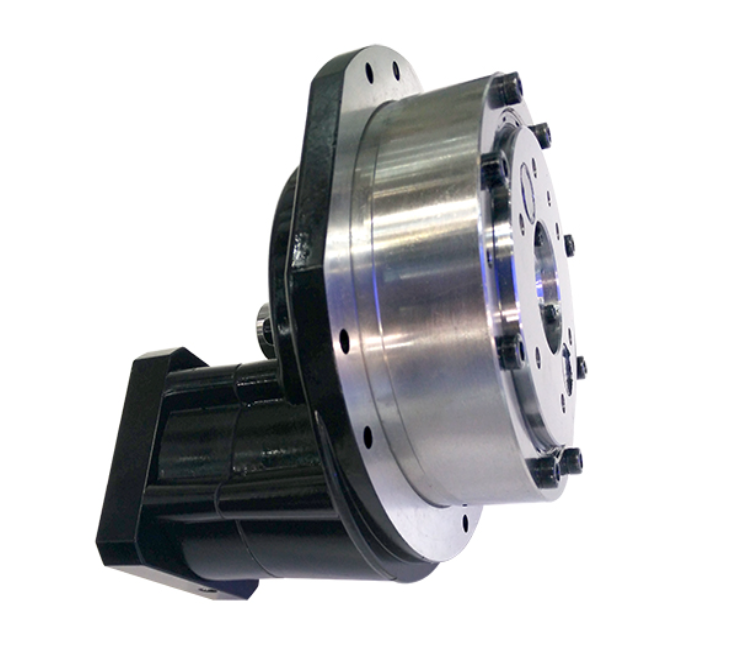
扭转刚度:决定动态响应和承载能力
扭转刚度反映了机器人减速器在扭矩作用下抵抗弹性变形的能力。刚度不足时,机器人在加减速或承受负载时,关节会出现弹性变形,导致末端位置偏离目标。特别是在重载搬运和高速运动中,扭转刚度对动态精度的影响甚至超过静态背隙。
谐波减速器因柔轮结构的存在,扭转刚度相对较低,适用于轻载高精度的场景;RV减速器因采用摆线针轮结构,扭转刚度较高,更适合重载工业机器人。
额定扭矩与峰值扭矩
额定扭矩是指机器人减速器在长期连续运行中允许的扭矩值,决定了机器人能够搬运的负载重量。峰值扭矩是短时过载能力,对应机器人启动、制动和紧急停止时的瞬时负载。选型时额定扭矩需满足常规工况,峰值扭矩需覆盖最大冲击负载。
精度寿命与疲劳寿命
机器人减速器的精度并非一成不变。随着运行时间增加,齿面磨损会导致背隙逐渐增大。当背隙增大至初始值两倍时,即使减速器仍能运转,定位精度已无法满足要求。高精度机器人减速器通常会在样本中标注精度寿命,一般以“在额定负载下运行一定小时数后背隙增加值不超过X弧分”的形式呈现。
选型时的平衡
回程间隙、传动误差和扭转刚度这三项指标共同决定了机器人减速器的精度水平,但往往需要在实际选型中进行平衡。高精度意味着更高的成本,而刚度的提升又可能带来体积和重量的增加。对于搬运机器人,扭转刚度和承载能力是首要考量;而对于精密装配机器人,回程间隙和传动误差则更为关键。
在减速电机的安装方式中,卧式安装和立式安装是最常见...
无刷驱动器在工作时,功率模块会产生大量热量,如果散...
在设备维修中,更换无刷驱动器后是否需要重新调试,是...

无刷驱动器常见的两种控制信号类型,0-10V模拟量和PWM...
对于初次接触无刷驱动器调试的工程师来说,PID参数往...

在工业现场,两台相同型号的齿轮减速马达往往有着截然...

在工业现场,齿轮减速马达运行中出现异响,往往是设备...

在工业传动领域,速比是一个频繁出现却又常被误解的概...

采购行星减速器时,安装尺寸和接口匹配是决定能否顺利...

在重型机械、矿山设备和大型自动化产线中,高负载传动...
—— Contact number



 0769-28829612
