2026-08-20 11:22:16广东中大力德智能传动设备有限公司
在智能制造和工业4.0的浪潮下,无刷驱动器不再只是一个独立的电机控制单元,而是正在成为工业物联网系统中的数据节点。通过与物联网系统的数据互通,无刷驱动器能够将运行状态、故障信息、能耗数据实时上传,同时接收远程指令,实现智能化的设备管理与预测性维护。实现这一目标,主要通过硬件接口、通信协议和平台架构三个层面的协同。
硬件层:具备通信接口是基础
数据互通的第一步,是无刷驱动器自身具备与外界交换数据的能力。现代智能化无刷驱动器通常配备多种通信接口,包括RS485、CAN、USB,以及蓝牙、Wi-Fi等无线方式。STSPIN32G4等新一代智能电机驱动器参考设计甚至整合了高性能MCU,能够支持有线与无线连接的混合架构,同时兼容RS485、CAN、蓝牙低功耗、Wi-Fi和NFC等多种通信方式。这些接口为无刷驱动器接入上层系统提供了物理层基础。
协议层:统一“语言”实现对话
有了硬件接口,还需要统一的通信协议。工业场景中最常用的方案是采用标准总线协议,如RS485配合Modbus RTU协议,这是目前大量无刷驱动器实现与PLC或工业网关互联的成熟方案。对于更高实时性要求的场合,则采用CANopen或EtherCAT等工业总线协议。在物联网场景中,MQTT协议因其轻量级和发布/订阅模式,被广泛用于将无刷驱动器的数据上发至云平台。这种“现场总线+物联网协议”的组合,使无刷驱动器既能参与高速工业控制,也能向云端上传数据。

平台层:从数据采集到智能应用
当无刷驱动器的数据通过上述通道上传后,便进入了物联网系统的核心平台。以ST的EVLSPIN32G4-ACT参考设计为例,它将无刷驱动器与无线工业传感器节点(STWIN.box)直接连接,能够同时捕获电机的运行数据和环境状态数据,如振动、温度、电流等,并将这些数据用于边缘AI模型训练,实现状态监测和预测性维护。更高阶的应用中,还可结合GPS定位模块和GPRS通信模块,实现无刷电机所驱动设备的远程定位与实时监控。
实施路径参考
在实际落地中,将无刷驱动器接入物联网系统一般遵循以下路径:选用自带RS485或CAN通信功能的无刷驱动器;通过串口服务器或工业网关将现场设备汇聚到网络;在云平台或本地服务器部署数据接收与处理系统;根据业务需求开发远程监控、故障预警或能效分析等应用。对于已有老旧无刷驱动器的改造,可采用外置数据采集模块的方式,将其运行参数转换为标准协议上传。

输出不足是小型交流减速电机最常见的故障表现之一,但...

在自动化生产线、包装机械和医疗设备中,小型交流减速...
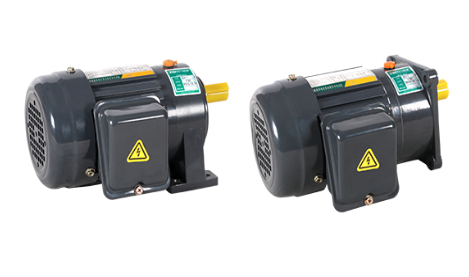
在自动化流水线上,一台小型交流减速电机正以每分钟30...
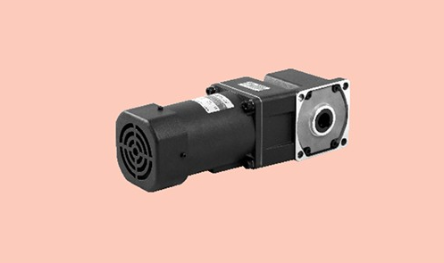
微型交流减速电机的输出方向配置,往往直接决定设备的...
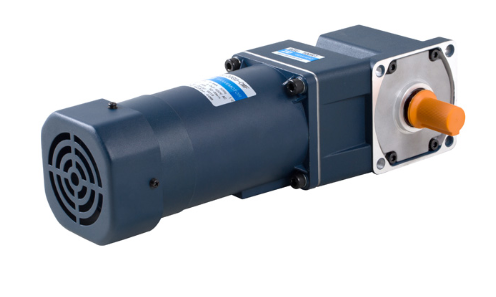
微型交流减速电机在自动化设备、医疗器械和智能家居等...
微型交流减速电机在运行中出现异常发热,是现场最常见...

微型交流减速电机在运行中出现异响,是设备发出的重要...
在自动化设备和小型机械中,经常需要将高速旋转的电机...
永磁直流电机因其结构简单、控制方便、调速性能好,广...
永磁直流电机在运行中出现速度忽快忽慢、波动不定,是...
—— Contact number



 0769-28829612
