2026-01-16 10:38:05广东中大力德智能传动设备有限公司
为机器人系统选择合适的减速器是一项系统工程,它直接决定了设备最终的动态性能、重复精度与长期可靠性。一个科学的选型流程应始于对应用场景的深度理解,并贯穿于从初期负载计算到长期寿命评估的全过程。
第一步:精确量化负载与运动需求
选型的首要任务是超越“大概估算”,实现精准量化。需计算关节在典型工作循环中的连续工作扭矩与峰值冲击扭矩,这需要综合考虑末端负载、臂长、速度与加速度。尤其要关注频繁启停、急加减速或发生碰撞时可能出现的瞬时过载。同时,明确关节的额定工作转速与最大转速,这两者与减速比的选择直接相关。运动模式(连续旋转或摆动)和工作制(每天运行小时数、启停频率)也需明确,它们是评估热负荷与疲劳寿命的基础。
第二步:定义精度与刚性指标
精度是机器人的核心价值所在。重复定位精度主要由减速器的回程间隙决定,精密应用(如装配、焊接)通常要求间隙低于3弧分甚至1弧分。绝对定位精度则与减速器的传动误差有关,对于需要绝对位置反馈或进行复杂轨迹补偿的系统尤为关键。此外,扭转刚度决定了减速器在承受负载时的抗形变能力,高刚性意味着更好的动态响应和更低的轨迹跟踪误差,这对于高速、重载或需要高带宽控制的机器人至关重要。
第三步:评估寿命、可靠性与综合成本
在满足性能的前提下,需要将“寿命”从一个抽象概念转化为可评估的指标。关注制造商提供的额定寿命(通常基于特定工况下的轴承寿命计算)和疲劳寿命数据。对于高循环应用,需校核其许用启停次数。可靠性则体现在对密封性能(防尘防水等级)、润滑方案(免维护或换油周期)和故障模式的了解上。最终决策需要引入全生命周期成本分析,综合考量采购成本、能耗、维护成本以及因故障停机带来的潜在损失,选择长期综合效益最优的方案。
通过遵循“量化需求—定义精度—评估寿命”这一系统化流程,可以将机器人的实际工作需求,转化为对机器人减速器具体性能参数的一系列明确要求。这一过程不仅是技术匹配,更是一种风险管控,它帮助决策者在众多技术和品牌中,筛选出真正能够保障机器人稳定、精准、长期运行的核心传动部件。
机器人减速器经过拆解维修后,即便更换了所有磨损零件...
在工业机器人设计中,减速器的选型直接影响着整机的负...
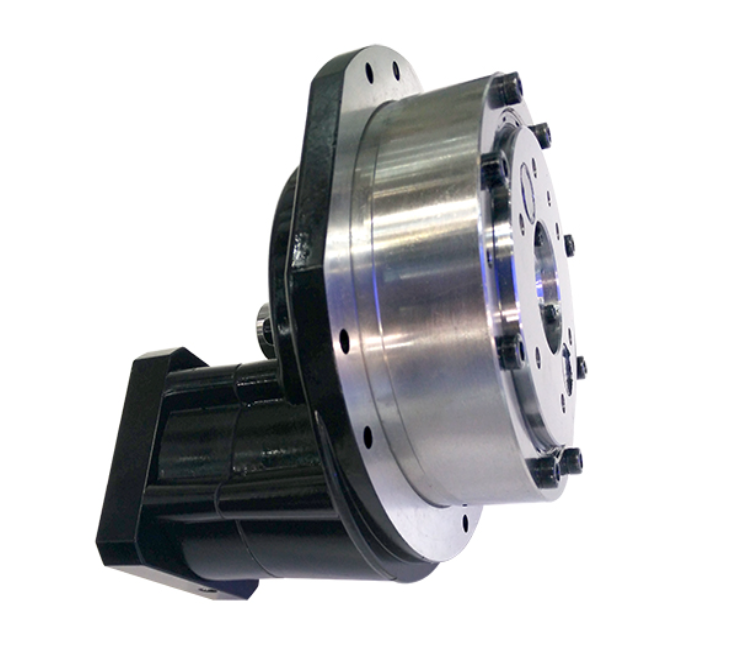
工业机器人的运动精度和承载能力,很大程度上取决于关...
在工业设备运行中,减速电机的振动值是一个关键的健康...
输出轴是减速电机与负载之间的关键接口,不同的应用场...
减速电机在运行中出现温升过高,是现场最常见的故障现...
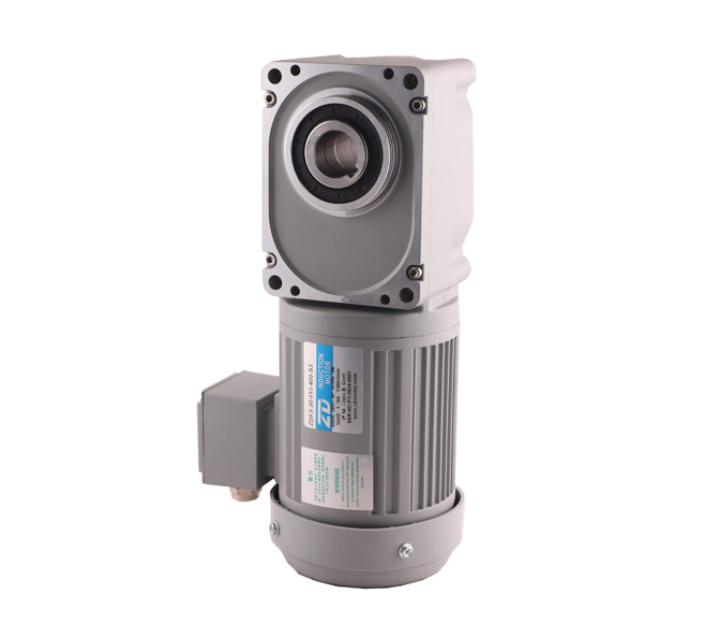
标准减速电机无法满足所有应用场景。当安装空间受限、...

在减速电机的安装方式中,卧式安装和立式安装是最常见...
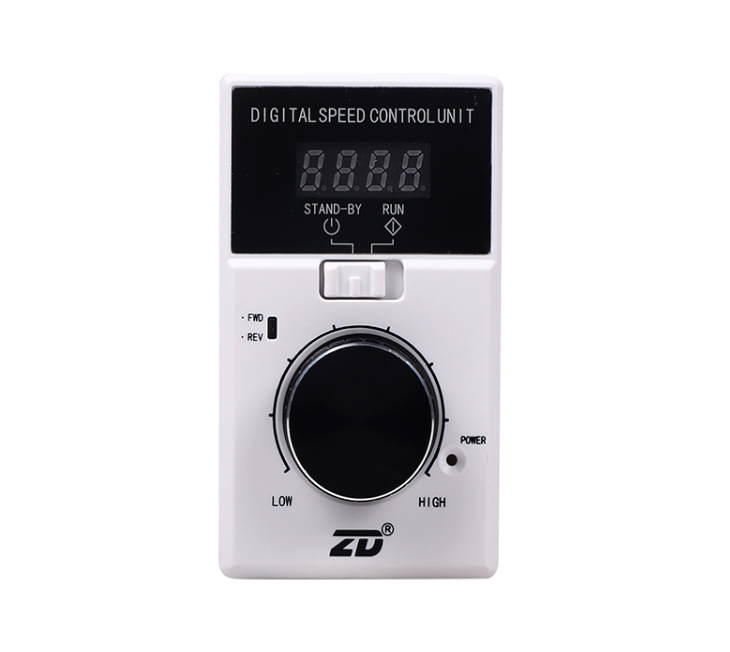
无刷驱动器在工作时,功率模块会产生大量热量,如果散...
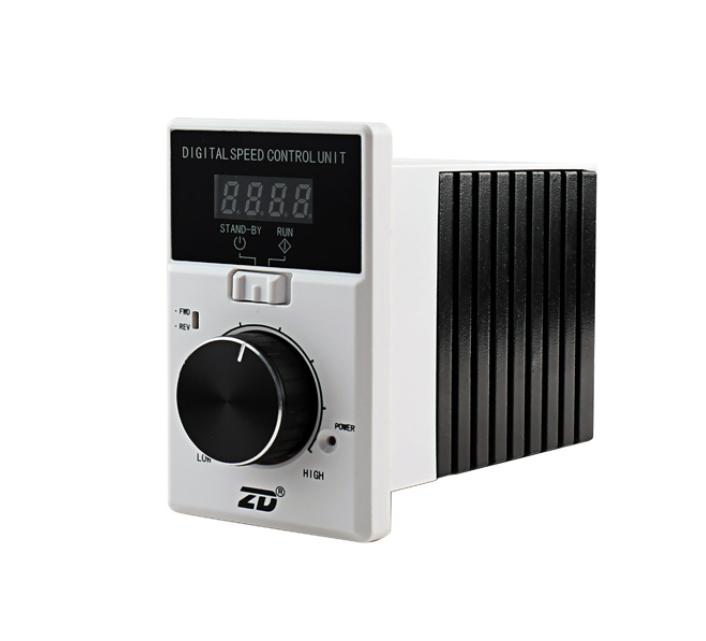
在设备维修中,更换无刷驱动器后是否需要重新调试,是...
—— Contact number



 0769-28829612
